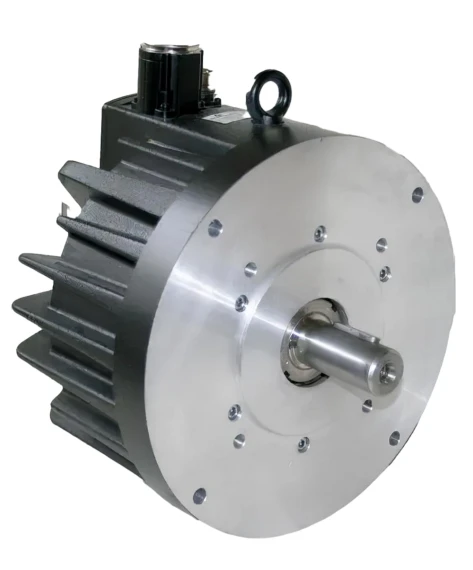
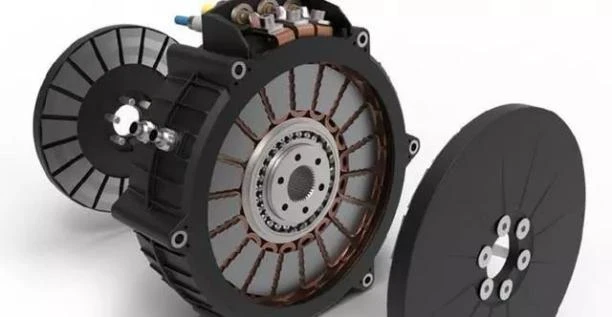
چه موتورهایی از آهنربا استفاده می کنند؟ کجا هستندآهنرباها در موتور قرار دارند؟
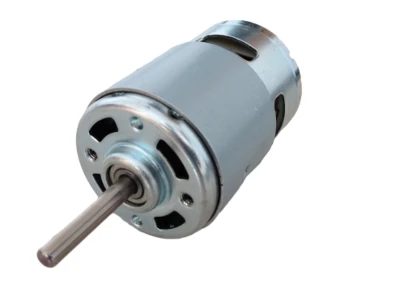
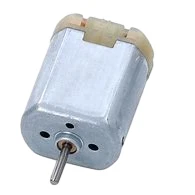
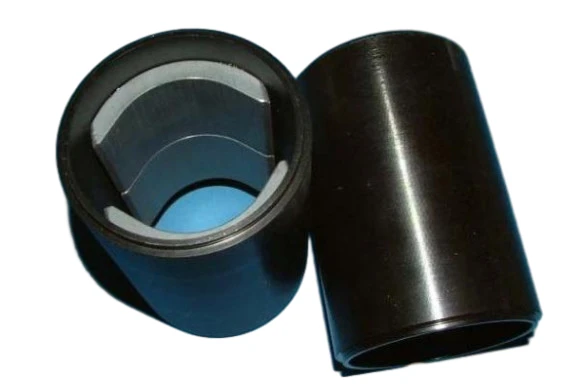
موتور DC (موتور DC)
از آنجایی که جریان سیم پیچ در یک موتور DC معمولی باید معکوس شود، آهنربا را فقط می توان به یک استاتور تبدیل کرد تا به سیم پیچ اجازه چرخش دهد. ساختار موتور DC باید از دو بخش استاتور و روتور تشکیل شده باشد. قسمت ثابت موتور DC در هنگام کار کردن، استاتور نامیده می شود. وظیفه اصلی استاتور تولید میدان مغناطیسی است. از یک پایه، قطب مغناطیسی اصلی، قطب جابجایی، پوشش انتهایی، یاتاقان و دستگاه برس تشکیل شده است. قسمت دوار را روتور می نامند. وظیفه اصلی آن تولید گشتاور الکترومغناطیسی و نیروی الکتروموتور القایی است. این هاب برای تبدیل انرژی موتور DC است، بنابراین معمولاً به آن آرمیچر می گویند. از شفت چرخان، هسته آرمیچر، سیم پیچ آرمیچر و کموتاتور تشکیل شده است. و طرفداران
موتور DC بدون جاروبک (موتور BLDC)
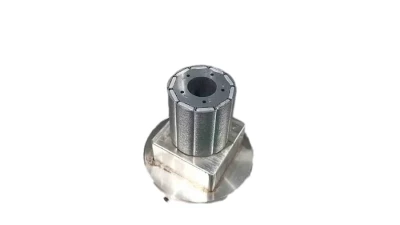
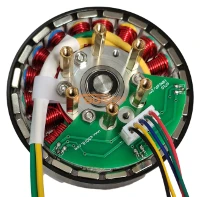
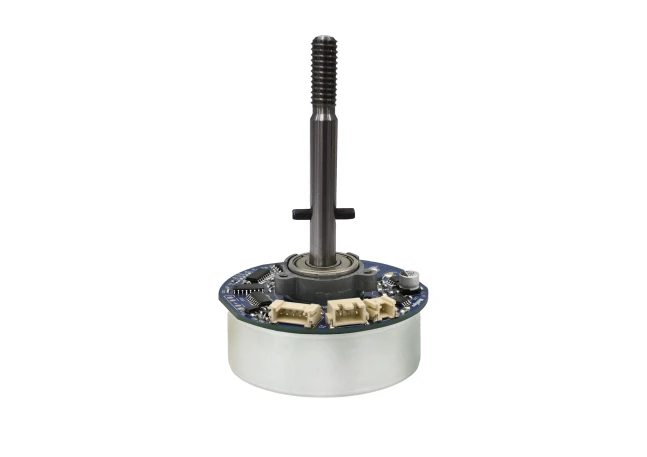
موتورهای DC بدون جاروبک معمولاً از یک استاتور و یک روتور تشکیل شده اند. استاتور معمولا از آهنرباها و سیم پیچ های دائمی و روتور از آهنرباهای دائمی یا آهنرباهای الکتریکی تشکیل شده است.
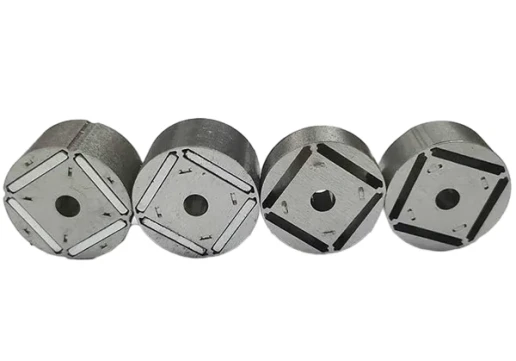
از آنجایی که موتور DC بدون جاروبک دارای یک کموتاتور مکانیکی نیست، سیم پیچ در استاتور و آهنربا در روتور ساخته می شود. روش نصب آهنرباهای روتور موتور بدون جاروبک دائمی: آهنرباهای روتور به طور کلی دارای استوانه، لوزی، کاشی، مستطیل و غیره هستند.
هسته روتور با توجه به نیازهای مختلف طراحی شده است. آهنرباهای روتور چه روی سطح نصب شده باشند و چه تعبیه شده باشند، تجهیزات خاصی برای تکمیل بارگیری آهنرباها مورد نیاز است. وقتی مقدار زیاد است، روشهای دستی غیرواقعی، ناکارآمد هستند و به راحتی به دستان شما آسیب میرسانند. بنابراین معمولاً از تجهیزات پرکننده فولاد مغناطیسی استفاده می شود. با توجه به روتورهای مختلف، تجهیزات پرکننده فولاد آهنربایی مربوطه طوری طراحی شده است که اطمینان حاصل شود که فولاد آهنربا می تواند به سرعت یک بار یا چند بار پر شود، که می تواند با تحویل سریع سازگار شود.
موتور AC (موتور AC)
هیچ آهنربایی در موتور AC وجود ندارد و جریان در سیم پیچ به طور طبیعی تغییر می کند، بنابراین سیم پیچ می تواند به عنوان استاتور یا روتور استفاده شود.
موتور پله ای
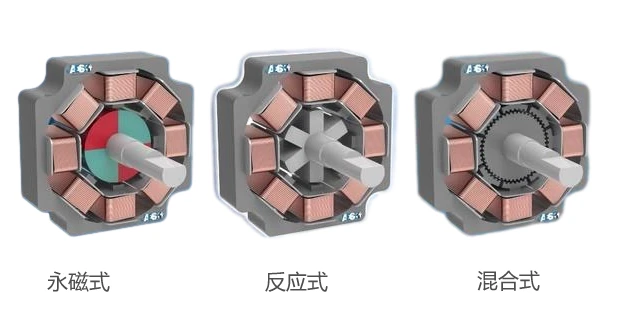
با توجه به ساختار موتورهای پله ای می توان آنها را به سه نوع آهنربای دائمی، نوع راکتیو و نوع هیبریدی تقسیم کرد. رایج ترین موتور پله ای که در حال حاضر استفاده می شود، موتور پله ای هیبریدی است، زیرا مزایای نوع آهنربای دائمی و نوع واکنشی را با هم ترکیب می کند.
1. آهنربای دائمی (PM)
روتور از مواد آهنربای دائمی ساخته شده است. مواد مغناطیس دائمی که با توجه به قدرت موتور پله ای استفاده می شوند شامل آهنرباهای NdFeB متصل شده و NdFeB متخلخل هستند.
2. اصل واکنشی (بی میلی متغیر، VR)
روتور از مواد نرم (معمولاً ورق های فولادی سیلیکونی یا میله های آهنی خالص الکتریکی و سایر آهنرباها) ساخته شده است. چندین قطب برجسته روی روتور وجود دارد. به این ترتیب وقتی سیم پیچ برق میگیرد، روتور را برای چرخش جذب میکند و باعث چرخش میدان مغناطیسی در مدار مغناطیسی میشود. حداقل مقاومت. شیارهای دندانه روتور هنگام چرخش تغییرات رلوکتانسی ایجاد می کند، بنابراین به آن موتور رلوکتانس متغیر نیز می گویند. موتورهای پله ای راکتیو از آهنرباهای دائمی استفاده نمی کنند.
3. پله های ترکیبی (HS)
نام استپر موتور هیبریدی از ساختار روتور آن گرفته شده است که ترکیبی از روتور PM و روتور VR است. موتورهای پله ای هیبریدی دارای آهنربای دائمی روی روتور هستند.
سروو موتور
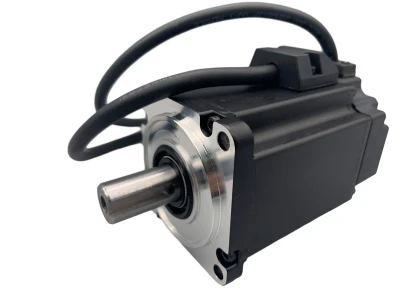
سروو موتورها معمولاً از خود موتور، یک کاهنده و یک رمزگذار تشکیل شده اند. خود موتور می تواند یک موتور DC یا یک موتور AC باشد. کاهنده می تواند به طور مناسب گشتاور خروجی و سرعت موتور را کاهش دهد. رمزگذار می تواند موقعیت زاویه ای موتور را در زمان واقعی بازخورد کند و با کنترل خروجی موتور می تواند به کنترل و موقعیت دقیق دست یابد. سروو موتور عمدتا از یک استاتور و یک روتور تشکیل شده است. روی استاتور دو سیم پیچ وجود دارد، سیم پیچ میدان و سیم پیچ کنترل. روتور داخلی از آهنرباهای دائمی یا سیم پیچ های القایی، مواد رسانای مغناطیسی ساخته شده است و روتور تحت اثر میدان مغناطیسی دوار تولید شده توسط سیم پیچ تحریک می چرخد. در عین حال، موتور سروو دارای رمزگذار مخصوص به خود است و راننده سیگنال بازخورد را از رمزگذار در زمان واقعی دریافت می کند و سپس زاویه چرخش روتور را بر اساس مقایسه مقدار بازخورد با مقدار هدف تنظیم می کند. مشاهده می شود که دقت کنترل سروو موتور تا حد زیادی توسط دقت انکودر تعیین می شود.
موتور القایی
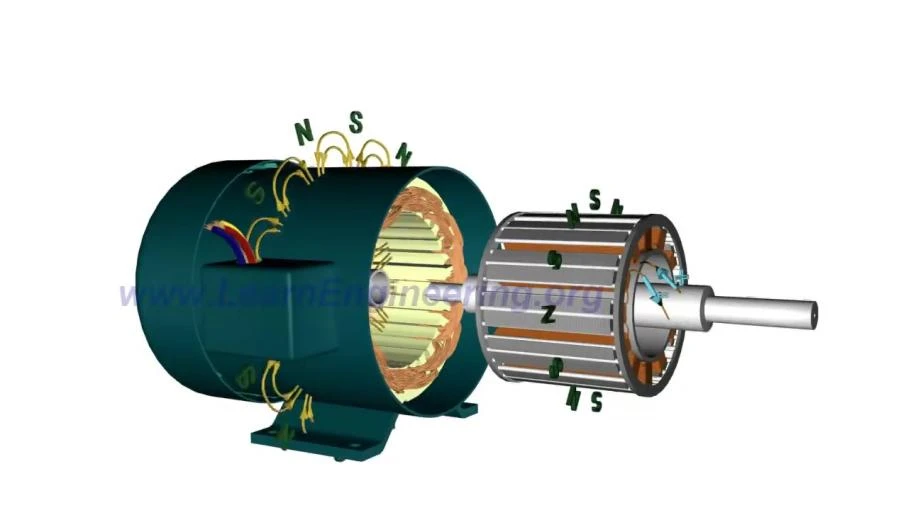
موتور القایی را "موتور ناهمزمان" نیز می نامند، یعنی روتور در یک میدان مغناطیسی دوار قرار می گیرد. تحت عمل میدان مغناطیسی دوار، گشتاور دورانی به دست می آید، بنابراین روتور می چرخد. روتور یک هادی قابل چرخش است که معمولاً به شکل قفس سنجاب است. استاتور بخش غیر چرخشی موتور است و وظیفه اصلی آن ایجاد میدان مغناطیسی دوار است. میدان های مغناطیسی دوار به صورت مکانیکی به دست نمی آیند. در عوض، جریان متناوب از چندین جفت مغناطیس الکترومغناطیسی عبور داده می شود تا خواص قطب های مغناطیسی آنها به صورت چرخه ای تغییر کند، بنابراین معادل یک میدان مغناطیسی دوار است. در موتورهای القایی از آهنرباهای دائمی استفاده نمی شود.
موتور سری
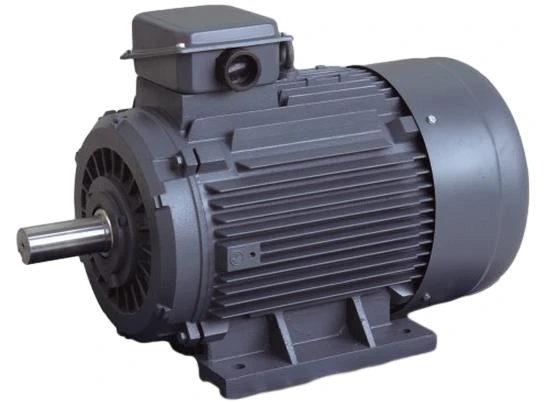
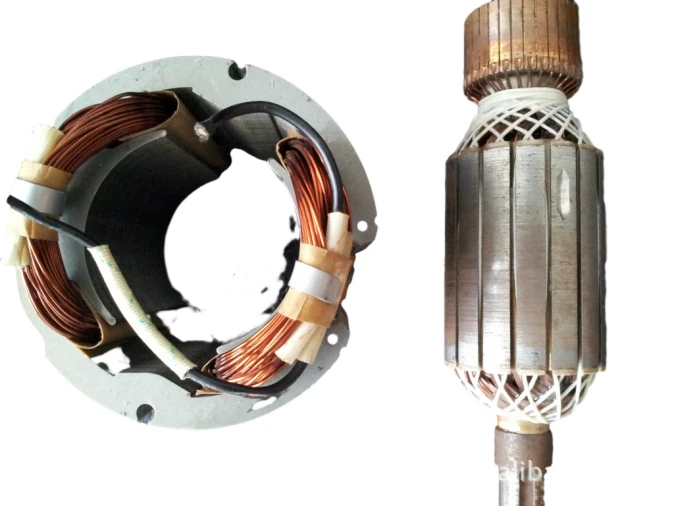
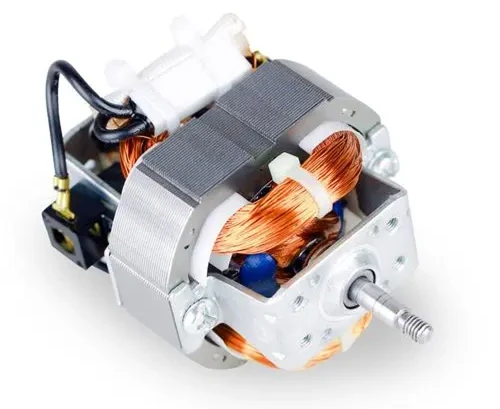
موتورهای سری تک فاز معمولاً به عنوان موتورهای سری یا موتورهای جهانی شناخته می شوند. آنها عمدتا از استاتور، روتور و براکت تشکیل شده اند. استاتور از هسته قطب برجسته و سیم پیچ میدان تشکیل شده است. روتور از هسته قطب پنهان، سیم پیچ آرمیچر و کموتاتور تشکیل شده است. از یک دفلکتور و یک شفت چرخان تشکیل شده است. یک مدار سری بین سیم پیچ میدان و سیم پیچ آرمیچر از طریق برس ها و کموتاتورها تشکیل می شود. در موتورهای سری از آهنرباهای دائمی استفاده نمی شود.
موتور سنکرون
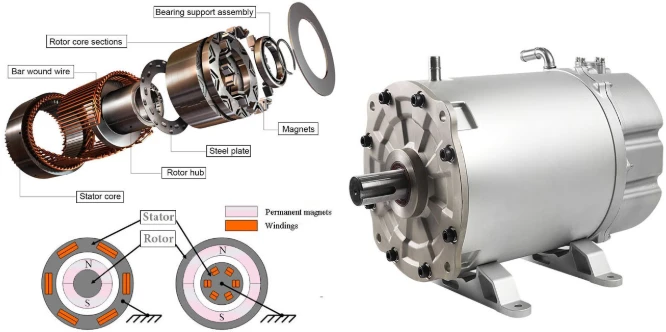
همانطور که از نام آن پیداست، یک موتور سنکرون بدون توجه به بار وارد شده به آن، قادر است با سرعت ثابتی کار کند. روتور توسط یک منبع تغذیه DC تحریک می شود و میدان مغناطیسی ایجاد شده توسط تحریک DC در اطراف سیم پیچ روتور مانند شکل زیر است. ظاهراً به دلیل این میدان مغناطیسی، روتور مانند یک آهنربای دائمی عمل می کند. روتور همچنین می تواند از آهنرباهای دائمی ساخته شود. در موتور سنکرون آهنربای دائم، روتور از آهنرباهای دائمی تشکیل شده است.
موتور آسنکرون
موتورهای آسنکرون با توجه به ساختار روتور به دو شکل تقسیم می شوند: نوع قفس سنجابی (موتور آسنکرون قفس سنجابی) و موتور آسنکرون از نوع زخمی. موتور آسنکرون برای کارکرد موتور. از آنجایی که جریان سیم پیچ روتور توسط القایی ایجاد می شود، به آن موتور القایی نیز می گویند. موتورهای آسنکرون پرکاربردترین و بیشترین تقاضا را در بین انواع موتورها دارند. در یک موتور ناهمزمان، استاتور جریان متناوب را برای تولید یک میدان مغناطیسی دوار تامین میکند و روتور برای تولید میدان مغناطیسی القا میشود.
به این ترتیب، دو میدان مغناطیسی با یکدیگر تعامل می کنند و باعث می شوند که روتور به دنبال میدان مغناطیسی دوار استاتور بچرخد. روتور میدان مغناطیسی را کندتر از استاتور میچرخاند، لغزش دارد و هماهنگ نیست، بنابراین به آن ماشین ناهمزمان میگویند. موتورهای آسنکرون از آهنرباهای دائمی استفاده نمی کنند.
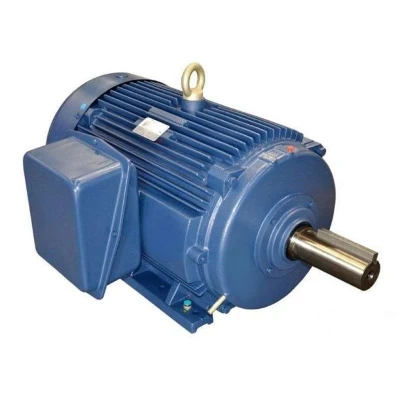
موتور قطب سایه دار
موتور قطب سایه دار که به آن موتور قطب سایه دار نیز گفته می شود، نوعی موتور AC تک فاز است. معمولاً از یک روتور آلومینیومی به شکل قفس استفاده می کند. موتورهای قطب سایه دار به موتورهای قطب سایه دار برجسته و موتورهای قطب سایه دار قطب پنهان تقسیم می شوند. به طور کلی در موارد با ظرفیت کم مانند راه اندازی بدون بار یا بار سبک، مانند فن های الکتریکی، مدل های الکتریکی و غیره استفاده می شود. .
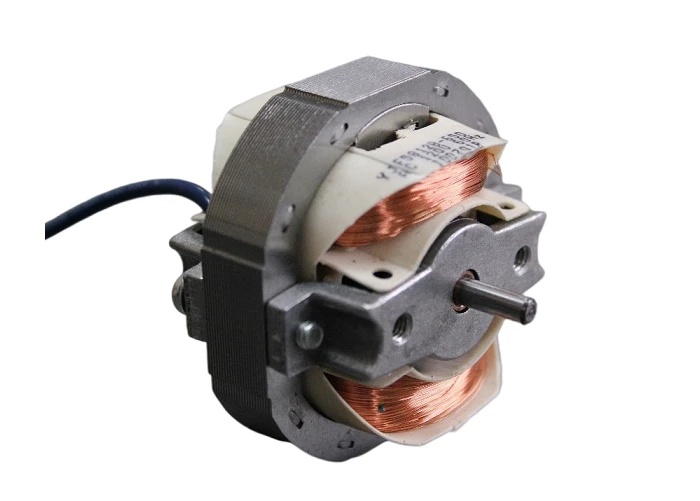
موتور میله پنجه ای
موتور قطب پنجه آهنربای دائمی سنتی، دو هسته استاتور به صورت محوری به سمت چپ و راست همکاری می کنند تا یک موتور سنکرون آهنربای دائمی با قطب های مغناطیسی پنجه ای شکل ایجاد کنند. با توسعه فناوری، موتورهای قطب پنجه نیز موتورهای قطب پنجه تحریک الکتریکی و موتورهای قطب پنجه تحریک هیبریدی را توسعه دادند.
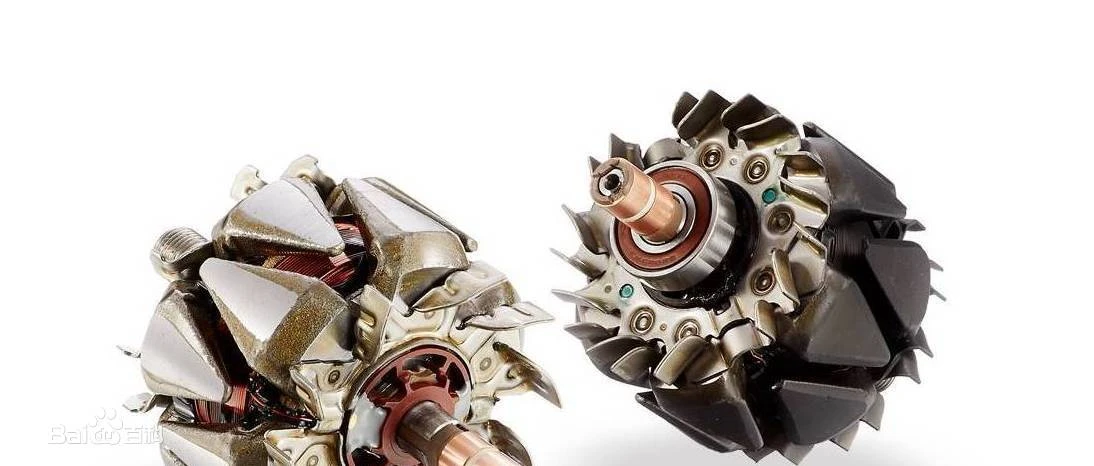
موتور خطی
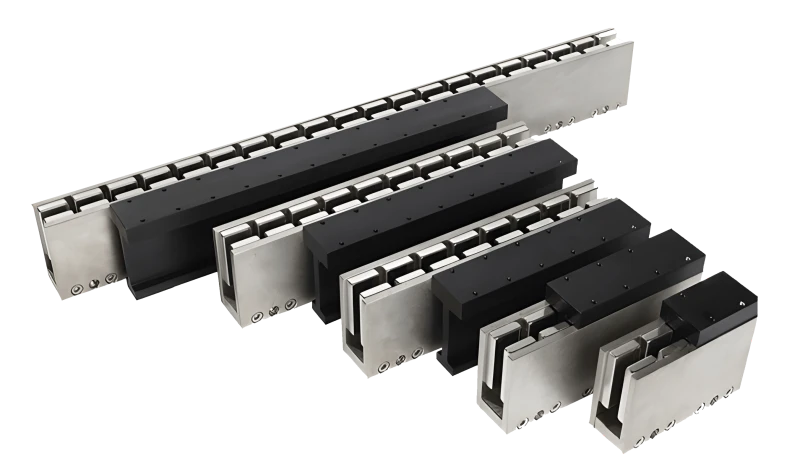
سه شکل متداول از موتورهای خطی وجود دارد: U شکل، تخت و لولهای که موتورهای خطی هستهای هوا نیز نامیده میشوند، موتورهای خطی هسته آهنی و موتورهای خطی از نوع شفت (موتورهای خطی استوانهای).
1.موتورهای خطی تخت در سکوهای حرکتی تک محوره استفاده می شوند. مجموعه آهنربا ثابت است و مجموعه سیم پیچ صفحه بالایی را به حرکت در می آورد.
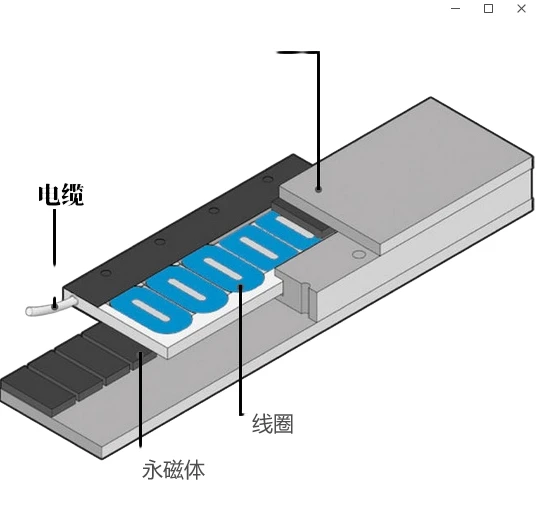
2. موتورهای خطی U شکل، موتورهای خطی U شکل هسته آهنی در سیستم عامل های حرکتی X، Y استفاده می شود. موتورهای خطی U شکل دارای دو مسیر مغناطیسی موازی مقابل یکدیگر هستند. کویل ها در رزین اپوکسی پیچیده شده و به عنوان ژنراتور برق عمل می کنند. اجزای کویل بدون آهن هستند. هسته آهنی باید در مسیر مغناطیسی از طریق یاتاقان ها پشتیبانی شود تا به جلو و عقب حرکت کند.
از آنجایی که مجموعه سیم پیچ هسته آهنی ندارد، هیچ جاذبه یا تداخلی بین آن و مسیر مغناطیسی وجود ندارد. این مجموعه کویل بسیار سبک است و می تواند به شتاب بالایی دست یابد.
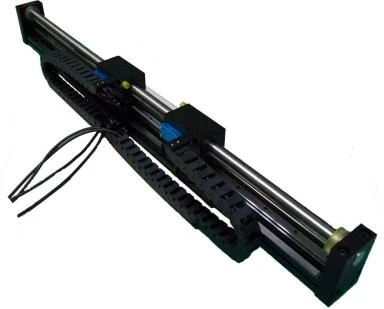
3. نمودار شماتیک یک موتور خطی شفت: در وسط یک شفت حاوی مجموعه آهنربای حلقه قرار دارد. سیم پیچ استوانه ای است و توسط شفت احاطه شده است. این دو می توانند نسبت به یکدیگر در جهت محوری حرکت کنند. برخی از موتورهای شفت دارای ریل راهنما هستند و برخی دیگر ندارند. این طرح جایگزینی برای درایوهای ایزواکسیال سیلندر یا سربی اسکرو ارائه می دهد. موتورهای خطی شفت در سکوهای حرکتی تک محوره که توسط موتورهای دوگانه هدایت می شوند، استفاده می شوند. هر دو انتهای شفت موتور ثابت است، مجموعه سیم پیچ حرکت می کند، خط کش گریتینگ و سر درجه در مرکز قرار گرفته اند و ریل های راهنما در دو طرف خط کش گریتینگ توزیع شده اند.
موتور دیسکی
جهت میدان مغناطیسی یک موتور معمولی در جهت شعاعی واگرا می شود، در حالی که جهت میدان مغناطیسی یک موتور دیسکی موازی با محور دوار است. بنابراین موتور دیسکی را موتور میدان مغناطیسی محوری نیز می نامند. میدان مغناطیسی از جهت محوری حرکت می کند که نه تنها چگالی انرژی مغناطیسی بالایی دارد، بلکه فضای زیادی برای تبادل انرژی دارد. بنابراین، چگالی گشتاور موتور به طور قابل توجهی بیشتر از میدان مغناطیسی شعاعی است. استاتور موتور دیسک معمولاً از مواد مغناطیسی نرم کامپوزیت SMC استفاده می کند، در حالی که قسمت روتور از آهنرباهای قدرتمند NdFeB متخلخل استفاده می کند.